近日,西南交通大学联合新加坡国立大学在Advanced Materials期刊刊发了题为“One-Step Direct Writing and In Situ Poling of Ultrathin Piezoelectric Microarchitectures for Organ-Conformal Stretchable Biointerfaces” 的研究论文。西南交通大学2021级博士研究生田果(现任新加坡国立大学博士后)为该论文第一作者,邓维礼副教授、杨维清教授与新加坡国立大学 Ghim Wei Ho 教授为该论文通讯作者。该研究工作得到了国家自然科学基金、西南交通大学基础研究培育项目以及国家留学基金委等项目的资助与支持。
针对超薄可拉伸压电生物界面中微结构精确制造、稳定压电极化与高机械顺应性难以兼顾的问题,研究团队提出了一种融合电流体动力学(electrohydrodynamic,EHD)直写与原位极化的一步制造策略,在微结构打印成形的同时完成 P(VDF-TrFE) 偶极取向,从而无需额外高场极化后处理即可获得具有稳定压电性能的自由支撑超薄压电微结构。在此基础上,通过引入热塑性聚氨酯(TPU)调控 P(VDF-TrFE) 的异相成核、晶粒尺寸及极化势垒,在保持柔性与可拉伸性的同时获得最高约 34.5 pm V?1 的压电系数。进一步结合具有可控粘附和透气性能的弹性生物界面,所构建器件能够稳定贴合柔软、湿润的生物组织,并在离体猪胃模型中实现不同胃机械状态的检测与分类,为器官共形压电生物电子提供了一种从材料、制造到界面集成的一体化技术路径。
器官表面的压力、拉伸和周期性形变蕴含着重要的生理信息,对其进行持续监测需要传感器能够适应柔软、湿润且持续变形的组织界面。然而,传统 PVDF 类压电器件通常依赖“成膜—图案化—高场极化”等分步工艺,难以同时兼顾超薄微结构加工、稳定极化与机械顺应性。
针对这一问题,研究团队提出了一种EHD 直写与原位极化同步完成的制造策略,利用打印过程中的局域强电场在微结构成形的同时驱动 P(VDF-TrFE) 偶极取向;进一步通过 TPU 调控材料结晶和铁电畴结构,并结合超薄蛇形架构与组织粘附界面,实现压电性能、可拉伸性和器官共形能力的协同优化。最终器件总厚度低于 20 μm,其中压电功能层低于 10 μm,为复杂曲面和柔软组织的共形贴合提供了基础。
图1 超薄可拉伸压电微结构的一步制造与结构设计。EHD 直写同步实现微结构成形与 P(VDF-TrFE) 原位极化,并结合 TPU 材料调控和蛇形结构提高器件机械顺应性。
TPU 调控晶粒与极化势垒
提高柔性通常会削弱 P(VDF-TrFE) 的铁电有序结构,因此如何兼顾机械顺应性与压电性能是该体系的关键。研究团队通过引入 TPU 构建异质界面并促进异相成核,细化 P(VDF-TrFE) 晶粒和铁电畴,从而降低极化翻转势垒;但 TPU 含量过高又会破坏连续铁电相并削弱极化,因此需要在晶粒尺寸、极化强度和极化势垒之间实现平衡。
当 TPU 含量为 10 wt% 时,复合材料获得最高约 34.5 pm V?1 的压电系数,同时保持良好的机械柔顺性。优化器件在 1–10 kPa 范围内具有约 23.8 mV kPa?1 的压力灵敏度,上升和下降响应时间分别约为 18.3 ms 和 25.6 ms;在 0–20% 拉伸范围内保持稳定响应,并在储存 30 天后维持基本不变的压电性能。。
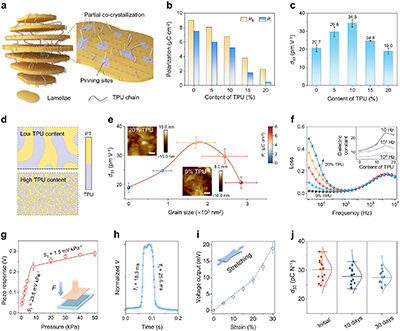
图2 TPU/P(VDF-TrFE) 复合材料的压电性能调控机制与器件响应。适量 TPU 通过异相成核减小晶粒尺寸并降低极化势垒,在保持有效极化的同时增强压电响应;10 wt% TPU 时压电系数达到最高约 34.5 pm V?1。
超薄可粘附生物界面
稳定的组织—器件机械耦合是准确获取器官形变信号的基础。研究团队采用 PEIE 改性 PDMS 构建粘附界面,通过界面氢键增强器件与软组织的结合。改性后粘附强度达到约 10.5 kPa,约为未改性 PDMS 的 5 倍,同时保持适中的界面作用力,并在反复水洗后维持稳定的粘附和压电响应。
此外,器件的水蒸气透过率达到约 1.32 kg m?2 d?1,明显高于传统 P(VDF-TrFE) 薄膜。超薄蛇形结构进一步赋予器件较大的形变适应能力,在气球膨胀测试中可承受最高约 200% 的整体变形而不发生结构失效。有限元分析表明,蛇形结构通过几何展开有效缓解局部应力集中,从而提高器件在大变形组织界面上的稳定性。
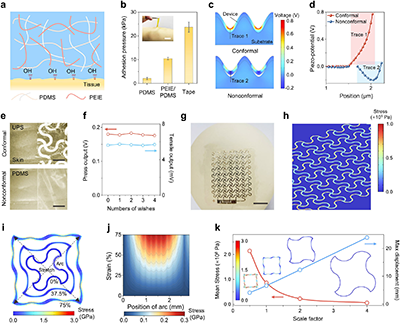
图3 超薄压电器件的生物界面性能。PEIE 改性 PDMS 提升了器件与组织之间的粘附,同时蛇形微结构赋予器件较高的拉伸能力和应力释放能力。
离体胃机械状态监测
为验证该平台在软组织机械监测中的应用能力,研究团队将器件贴附于离体猪胃表面。器件在湿润环境中保持约 10.89 kPa 的粘附强度,并在不同 pH 环境浸泡 48 h 后维持稳定的结构和压电输出。
通过向胃内注入空气或水,并施加按压、拉伸等机械刺激,器件能够区分不同充盈状态和机械响应模式。进一步结合机器学习,可对空胃、水充盈和空气充盈等不同状态下的信号进行分类,准确率达到 96.7%,验证了该超薄压电界面对复杂器官机械状态的感知能力。
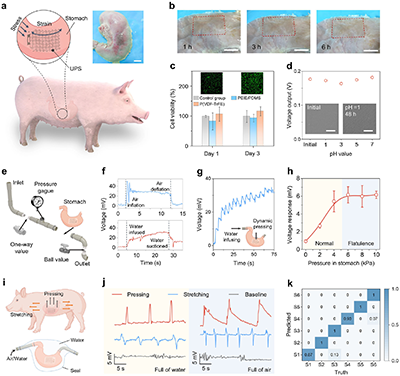
图4 超薄压电传感器用于离体胃机械状态监测。器件能够稳定贴附于湿润猪胃组织表面,并同步感知不同充盈条件下的压力与拉伸响应;结合机器学习,可对不同胃机械状态进行分类识别。
该工作通过EHD 直写与原位极化、TPU 调控铁电微结构、超薄蛇形架构以及可控粘附生物界面的协同设计,构建了一种兼具稳定压电性能、高机械顺应性和组织共形能力的超薄压电生物电子平台。与传统“成膜—加工—后极化”模式相比,该方法实现了材料成形、结构构筑与压电激活的一体化制造,并通过离体胃模型验证了对复杂组织机械状态的感知与分类能力。该研究为解决超薄压电生物界面中压电性能、可拉伸性与超薄形态之间的性能权衡提供了新的制造与材料设计思路,也为后续面向胃肠道等动态器官的共形机械监测提供了技术基础。
原文链接:https://doi.org/10.1002/adma.74367
- 中科院纳米能源所李舟课题组 Nano Energy:界面诱导高压电γ-甘氨酸可降解柔性薄膜 2023-12-30
- 台湾中兴大学赖盈至、刘恒睿/延世大学Cheolmin Park团队 Adv. Mater. 封面文章:高熵陶瓷颗粒赋能全可拉伸的大面积摩擦纳米发电机 2026-08-30
- 燕山大学秦志辉、焦体峰教授/天津大学李俊杰教授 Sci. Adv.:快速制备兼具高刚度、高韧性与高可拉伸性的聚合物材料 2026-08-24
- 华南农大杨卓鸿、阿尔伯塔大学曾宏波 AFM:单宁酸改性纤维素纳米纤维增强型可聚合共晶凝胶 - 用于高性能可拉伸应变传感器 2026-07-30
- 南京邮电大学赵强教授、大连理工大学刘军山研究员 Adv. Mater.:相变驱动的共形生物界面 2026-04-17
- 石河子大学贾鑫/孙美州团队 Matter:光热响应微针纳米酶构建植物-材料生物界面 - 实现精准养分递送与氧化应激调控 2026-03-16
- 香港中文大学张立教授团队 Nat. Commun.: 具有选择性增强生物界面粘附的磁性纳米贴纸 2025-07-16