近日,北卡罗来纳州立大学研究团队与弗吉尼亚大学、加州大学河滨分校研究人员合作研制出一种海羽星启发的软体游泳机器人。该机器人只有两个独立气动输入,却能完成垂直升降、定向游动、悬停和旋转重定向,并在三种游动模式之间连续切换。
2026年10月7日,相关研究以Minimal-actuation feather star-inspired soft swimmers for multimodal 3D maneuverability为题发表在《Science Advances》上。清海涛博士为第一作者,尹杰教授为通讯作者。
这项工作的关键问题很具体。水下机器人要在三维空间改变深度、前进方向和姿态,通常需要多组执行器分别承担推进、转向和浮力控制。执行器越多,管路、封装、控制和能耗负担也越大。研究团队希望减少外部控制输入,同时保留真正有用的运动自由度。
从海羽星提取运动原则
海羽星具有多条柔性羽状臂。不同臂同步拍动时,它可以产生类似水母的垂直推进;各臂错开节拍时,又可以悬停、水平游动或改变身体朝向。研究人员没有逐条复制这种动物复杂的分支结构,而是提取其中的工程原则,即让重复排列的柔性附肢通过不同协同方式承担多种推进任务。
机器人由中央八边形柔性框架、四条预弯三角带状臂和一个双通道硅胶气动执行器组成。四条臂沿两个正交方向排布,执行器两侧的气腔可以独立充放气。臂长为45毫米,整机质量约14.5克;底部安装0.68克配重,使机器人密度略高于水,从而便于在水下稳定测试。
单稳态结构完成下拍和回弹
四条带状臂在粘接成形后原本具有多个稳定构型。若要让每条双稳态臂完成一次完整拍动,往往需要分别驱动翻转和复位。团队先在带状结构的特定位置裁切,释放一部分预存弹性能,再以52摄氏度热处理进一步松弛中央框架的残余应力,使柔性臂和框架都转变为单稳态结构。
在这种结构中,充气推动柔性臂快速越过失稳点并完成下拍,放气后,弹性恢复力把臂拉回唯一稳定状态。单次跳变约在26毫秒内发生。外部控制只需决定哪一侧充气、两侧是否同步以及动作频率,结构便会自动完成拍动幅度放大、回弹和多臂协调。
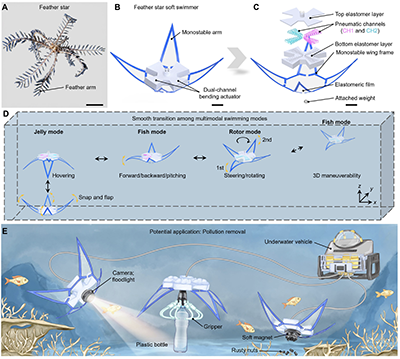
图1 研究团队受海羽星启发所研发的多模态软体游泳机器人图片来源论文作者团队
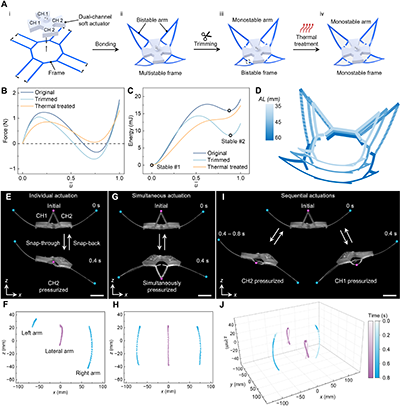
图2 研究团队通过裁切和热处理将柔性臂及中央框架调为单稳态结构,并比较单侧、同步和交替驱动下的臂端运动 图片来源 论文作者团队
两路输入组织三套游姿
两侧气腔同步充放气时,四条臂同时拍动,机器人进入水母模式。提高频率可使机器人上升,降低频率可减慢下沉,在约1赫兹时还能维持近似中性浮力并悬停。只驱动一侧气腔时,一条主臂像尾鳍一样大幅拍动,两条侧臂产生辅助流动并稳定身体,形成鱼模式。两侧气腔按相位差交替动作时,臂端轨迹形成螺旋,机器人进入转子模式并在上升过程中持续旋转。旋转方向由带状臂粘接时形成的手性决定。
控制节拍
柔性臂动作
主要运动结果
同步
四条臂同时下拍和回弹
水母模式 上升 下降 悬停
单侧
一侧主臂大幅拍动 侧臂辅助稳定
鱼模式 定向游动 调整俯仰
交替
两侧按相位差轮流拍动
转子模式 旋转上升 三维重定向
实验中,水母模式的最高速度约为每秒1.64个体长,最低运输成本约为17.6;鱼模式的定向速度达到每秒0.8个体长,并可形成约48度俯仰轨迹;转子模式的峰值角速度约为每秒90度。团队还让机器人沿Π形和阶梯形轨迹完成上升、悬停、侧向游动与下降,并通过转子模式先改变朝向,再切换到鱼模式向平面外游动,展示三维机动。
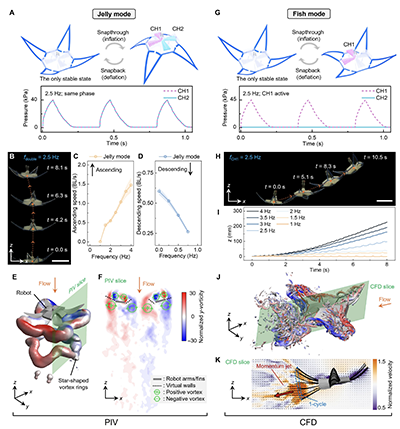
图3 水母模式和鱼游模式 图片来源论文作者团队
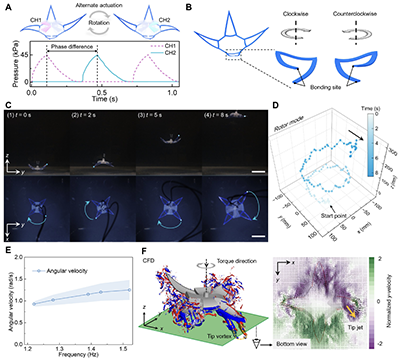
图4 转子模式 图片来源论文作者团队
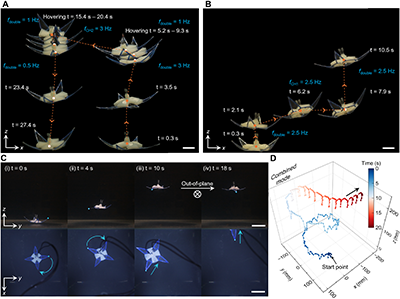
图5 三种游动模式连续切换后形成的二维组合轨迹和三维重定向轨迹 图片来源 论文作者团队
结构承担低层级协调
研究团队把这种设计概括为机械智能。它并不意味着机器人在没有算法的情况下进行高级决策,而是由几何不对称、弹性耦合和驱动相位共同完成快速、重复的身体协调。两个低维输入因此可以调用同步、单侧和交替三类臂运动,减少独立执行器和控制通道的数量。传感器与计算资源可以留给路径规划、环境识别和误差修正。
粒子图像测速和计算流体力学分析进一步说明了三种游姿为何能够共存。水母模式产生星形涡环和周期性向下射流,并利用前一周期留下的涡旋提高后续拍动的推力;鱼模式通过不对称拍动形成向后的主射流;转子模式则利用臂端手性引发侧向射流,侧向反作用力在机身周围形成转矩。改变气动节拍,相当于让同一副柔性身体进入不同的流体动力学工作状态。
应用演示与现实边界
研究团队在水箱中完成了几类概念验证。机器人安装软磁体后可接近并带走水底的锈蚀螺钉;安装小型挂钩后,一台机器人能够吊起轻质塑料瓶,两台机器人可以协作提升较重物体;中央安装直径3.5毫米的微型摄像头后,机器人还能进入透明管道,拍摄狭窄空间中的水下物体。
当前样机仍通过3米软管连接外部气源,采用开环控制,也没有机载感知。缆绳会增加阻力和缠绕风险,水流、障碍物以及模式切换后的残余角动量都会影响精确导航。因此,这些任务属于实验室环境中的功能展示。团队下一步将探索柔性传感、闭环反馈、小型泵或其他驱动方式,并考虑由自主水下航行器或遥控水下航行器运送多台小型软体机器人到目标区域,再开展局部检查与操作。
论文信息
题目 Minimal-actuation feather star-inspired soft swimmers for multimodal 3D maneuverability
期刊 Science Advances
https://www.science.org/doi/10.1126/sciadv.aeg9211
作者 清海涛 朱远航 郭佳诚 周才植 孙昊泽 董海波 Daniel Quinn 尹杰
合作单位 北卡罗来纳州立大学 弗吉尼亚大学 加州大学河滨分校
- 东北大学王铁强/田野、江西科技师大卢宝阳AFM:可重构微纳岛-桥导电网络 - 高灵敏度自传感水凝胶用于人机交互与仿生智能识别 2026-10-07
- 中山大学吴进团队 AM:仿生互锁多级异质结构压力传感器 - 应变不敏感性、透气、高性能,用于神经退行性疾病评估 2026-10-06
- 中国科大、伍伦贡大学、兰州大学团队《Adv. Mater.》:仿生异质扭转设计实现自适应力–热冲击防护 2026-10-05
- 南洋理工大学王一凡团队 Sci. Adv.:面向拮抗软体机器人的刚度驱动控制 2026-09-05
- 北卡州立尹杰 PNAS:会跨栏的软体机器人 2026-08-28
- 江南大学孙丰鑫、贾浩/安徽工程大学郑贤宏 AFM:软体机器人新突破 - 感驱一体无纺布,让机器“手”有触觉 2026-08-26